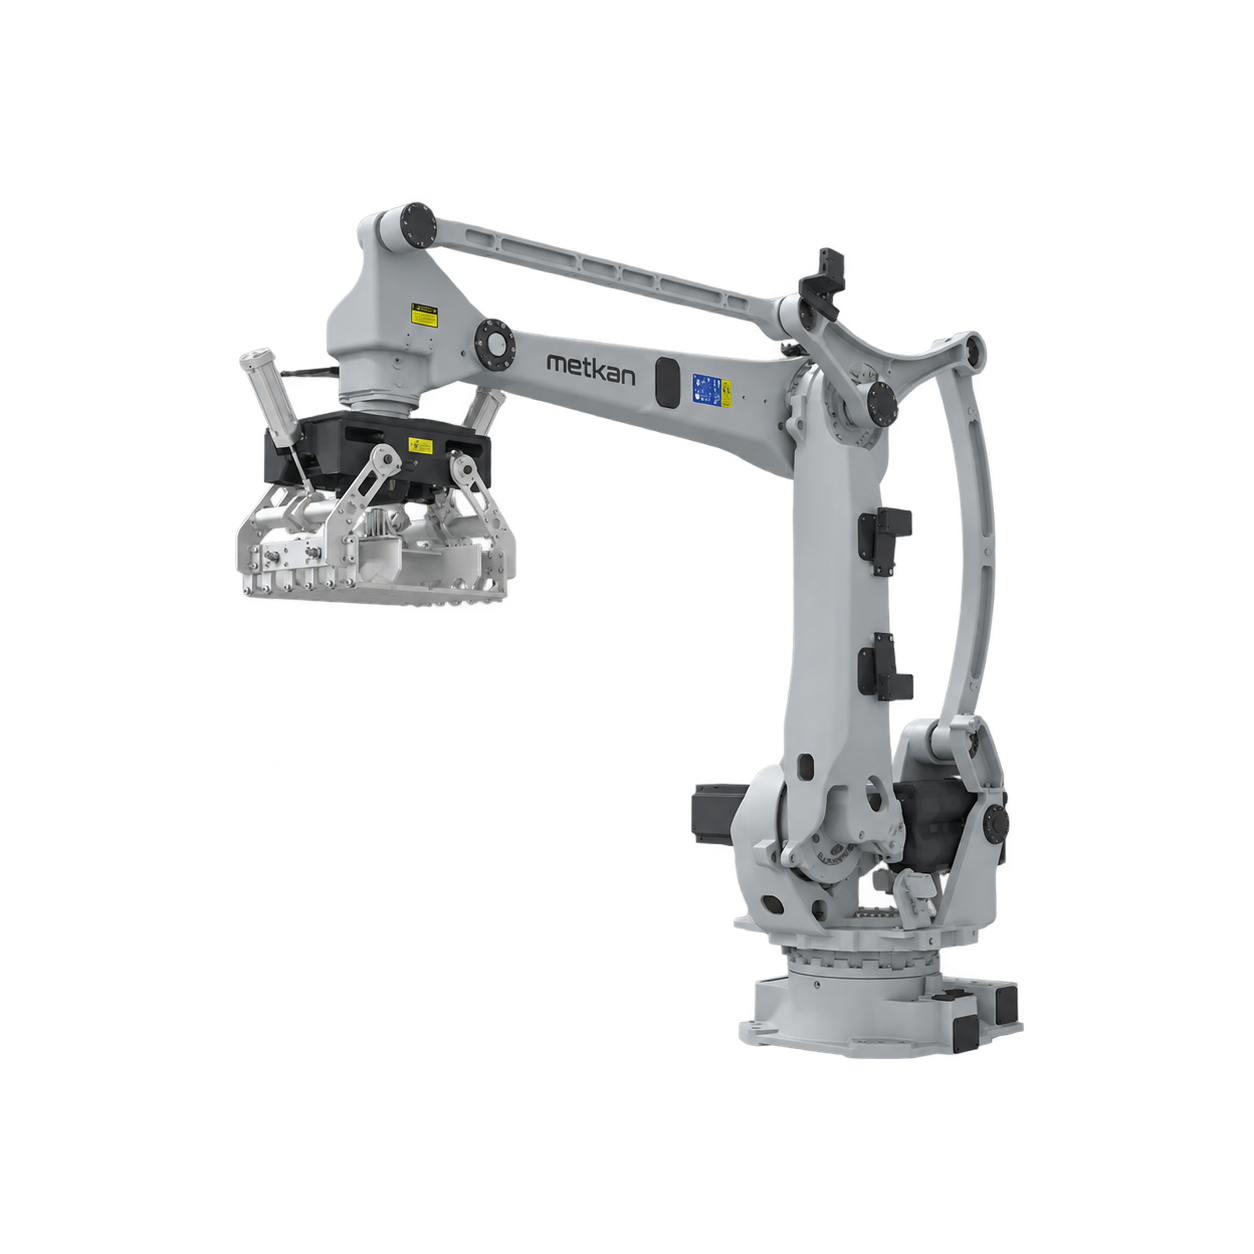
Robot paletleme kapasitesini yalnız robot kolunun katalog hızından okumak yanıltıcıdır. Dolum hattından gelen paket hızı, tutucunun aynı anda aldığı torba sayısı, alma-bırakma yolu, kat dizilimi ve palet değişimi birlikte değerlendirilmelidir. Doğru başlangıç noktası, hattın robota tanıdığı süreyi bulmak ve gerçek hücre çevrimini bu süreyle karşılaştırmaktır. Bu rehber, torba/dakika hedefini çevrim süresine dönüştürür ve ortalama kapasiteyi basit bir örnekle sınar.
Hat taktı ile robot çevrimini ayırın
Dolum hattı R torba/dakika üretiyorsa, her torba için kullanılabilir hat taktı t = 60 / R saniyedir. Örneğin 12 torba/dakika için yeni bir torba her 5 saniyede gelir. Robot tek torba alıyorsa hücrenin sürdürülebilir çevrimi 5 saniyeyi aşmamalıdır. Tutucu her çevrimde k torba alıyorsa teorik robot kapasitesi C = 3600 × k / tc bağıntısıyla bulunur; tc tam alma, taşıma ve bırakma çevrimidir. Çiftli tutucuda sekiz saniyelik çevrim, 3600 × 2 / 8 = 900 torba/saat teorik sonuç verir. Ancak bu sayı palet değişimini, kısa duruşları ve beslemedeki boşlukları henüz içermez.
Palet değişimini ortalama kapasiteye ekleyin
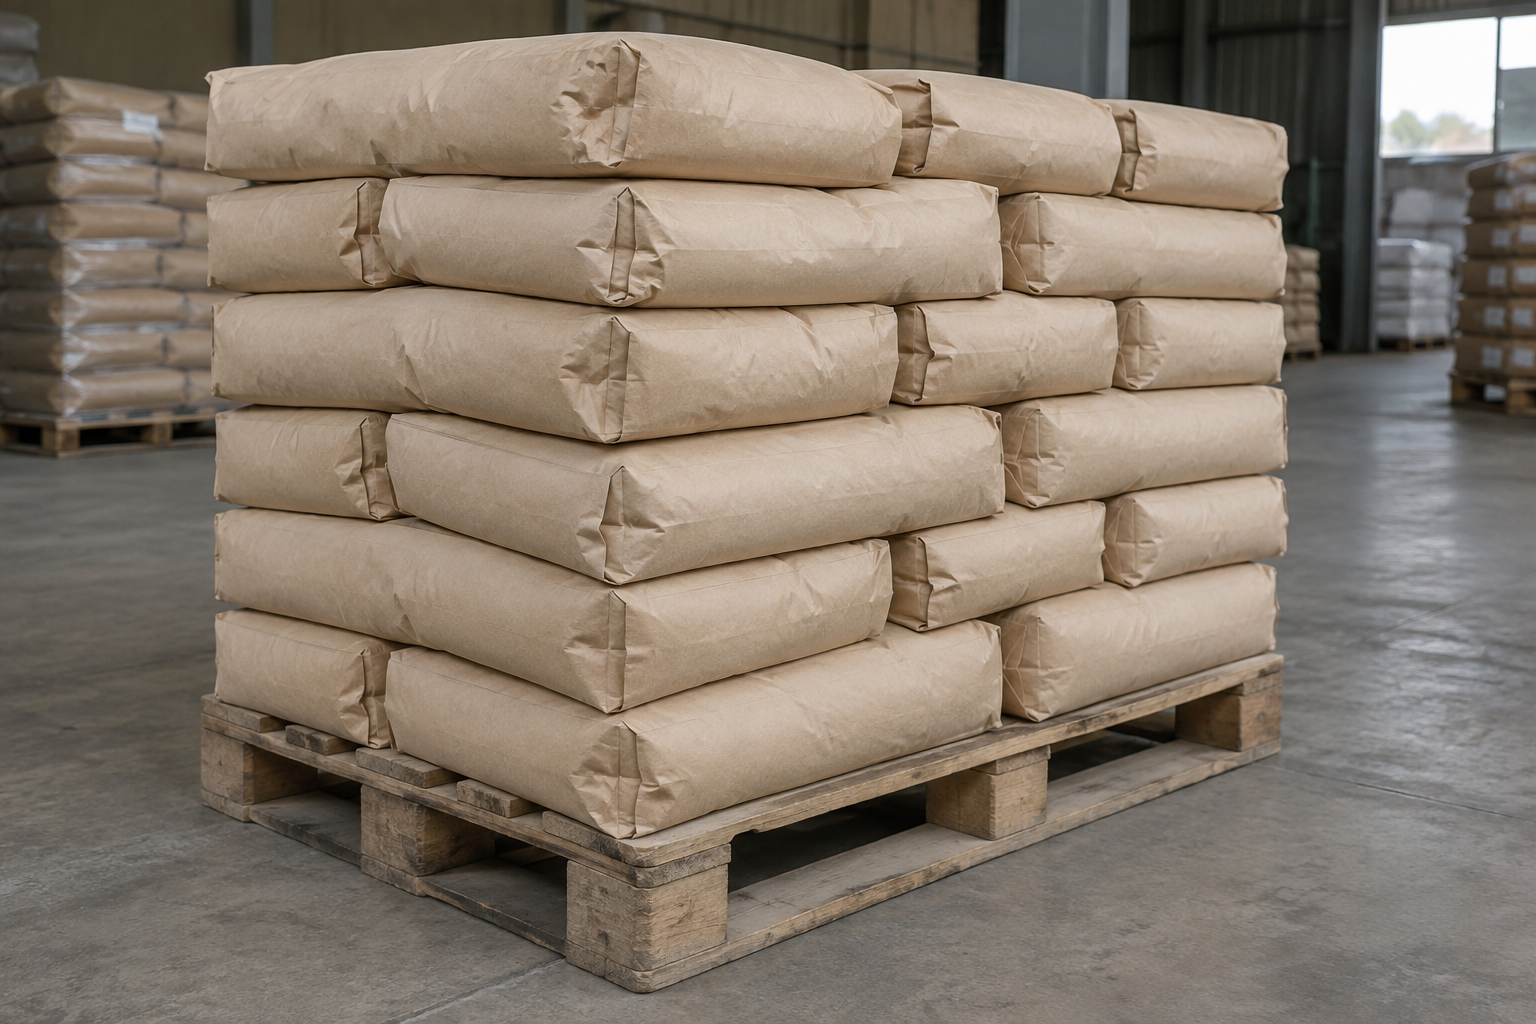
Bir palette N torba yerleşiyor, her çevrimde k torba alınıyor ve palet değişimi tp saniye sürüyorsa bir paletin toplam süresi T = (N / k) × tc + tp olur. Temsili örnekte palet başına 50 torba, çiftli tutucu, 8 saniye çevrim ve 40 saniye palet değişimi alınsın. Robot 25 çevrim için 200 saniye çalışır; değişimle toplam 240 saniyede 50 torba tamamlanır. Ortalama kapasite 50 / 240 × 3600 = 750 torba/saattir. Dolum hattı 12 torba/dakika, yani 720 torba/saat istiyorsa aradaki fark yalnız 30 torba/saattir. Bu yaklaşık yüzde 4’lük fark, gerçek duruşlar için güvenilir bir performans payı kabul edilemez; örnek yalnız yöntemi gösterir.
Çevrim süresini oluşturan adımları ölçün
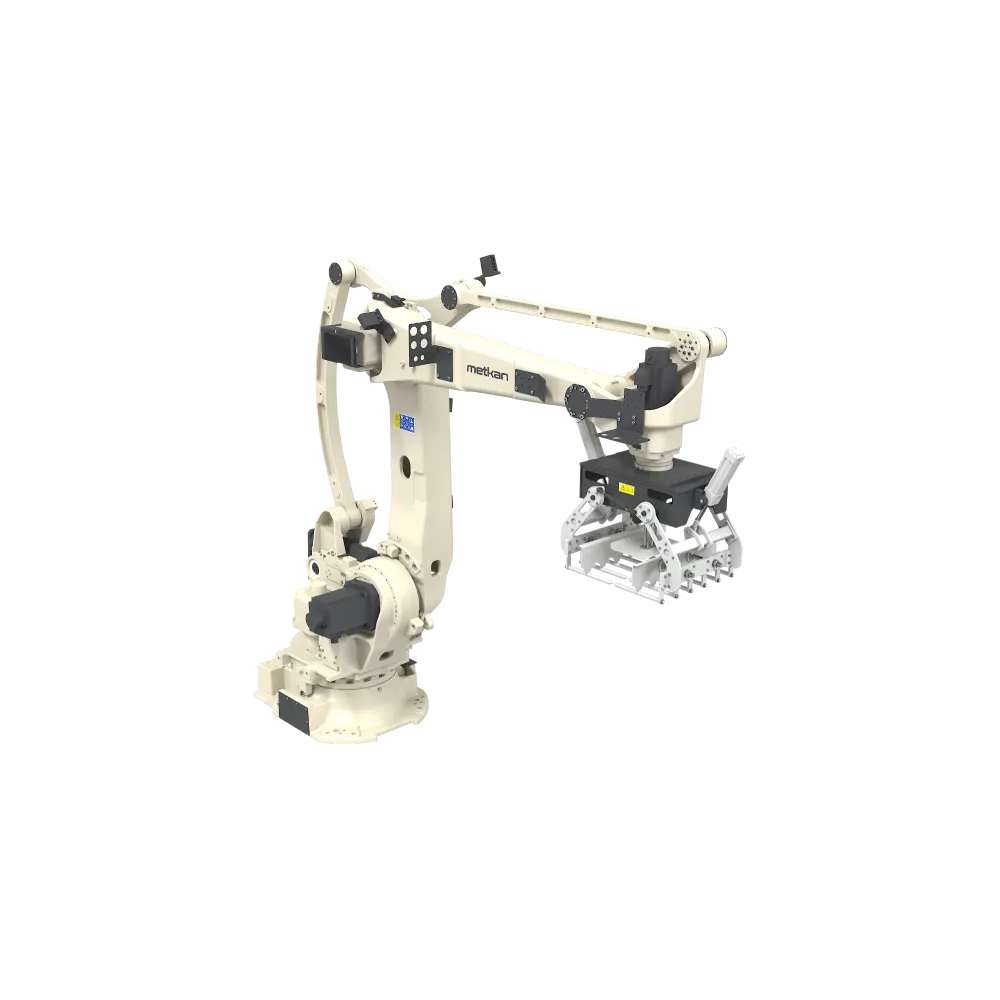
tc yalnız robotun hareket süresi değildir. Torbanın alma konumuna gelmesi, pozisyon doğrulaması, tutucunun kapanması, kaldırma, palete hareket, gerekiyorsa yön değiştirme, kontrollü bırakma ve geri dönüş aynı çevrimin parçalarıdır. Kat değişiminde hedef yüksekliği ve hareket yolu değişebilir; üst katlardaki çevrim alt katlardan farklı olabilir. ISO 9283 robot performans özelliklerini tanımlı test koşullarında ele alır; gerçek hücre kapasitesi ise robot, tutucu, konveyör, palet besleme ve kontrol mantığının ortak sonucudur. Bu nedenle tek bir hızlı çevrim yerine bir paletin bütün çevrimlerini zamanlayın ve medyanla birlikte en yavaş tekrarı da kaydedin.
Ara birikim, kısa süreli farkı yönetir
Palet değişimi sırasında dolum hattı durmuyorsa üretilen torbalar için güvenli birikim alanı gerekir. Gerekli teorik birikim B = R × tp / 60 bağıntısıyla torba olarak hesaplanabilir. Örnekte 12 torba/dakika ve 40 saniye değişim için B = 12 × 40 / 60 = 8 torbadır. Bu değer yalnız süre hesabıdır; konveyördeki fiziksel mesafe, torba aralığı, düzeltme ekipmanı ve yeniden besleme hızı ayrıca doğrulanır. Birikim alanı yetersizse robotun saatlik ortalaması yeterli görünse bile dolum makinesi bekler. Tersine, uzun bir konveyör de düşük robot kapasitesini çözmez; yalnız taşmayı geciktirir.
Tekli veya çiftli tutucu kararını yalnız hıza bağlamayın
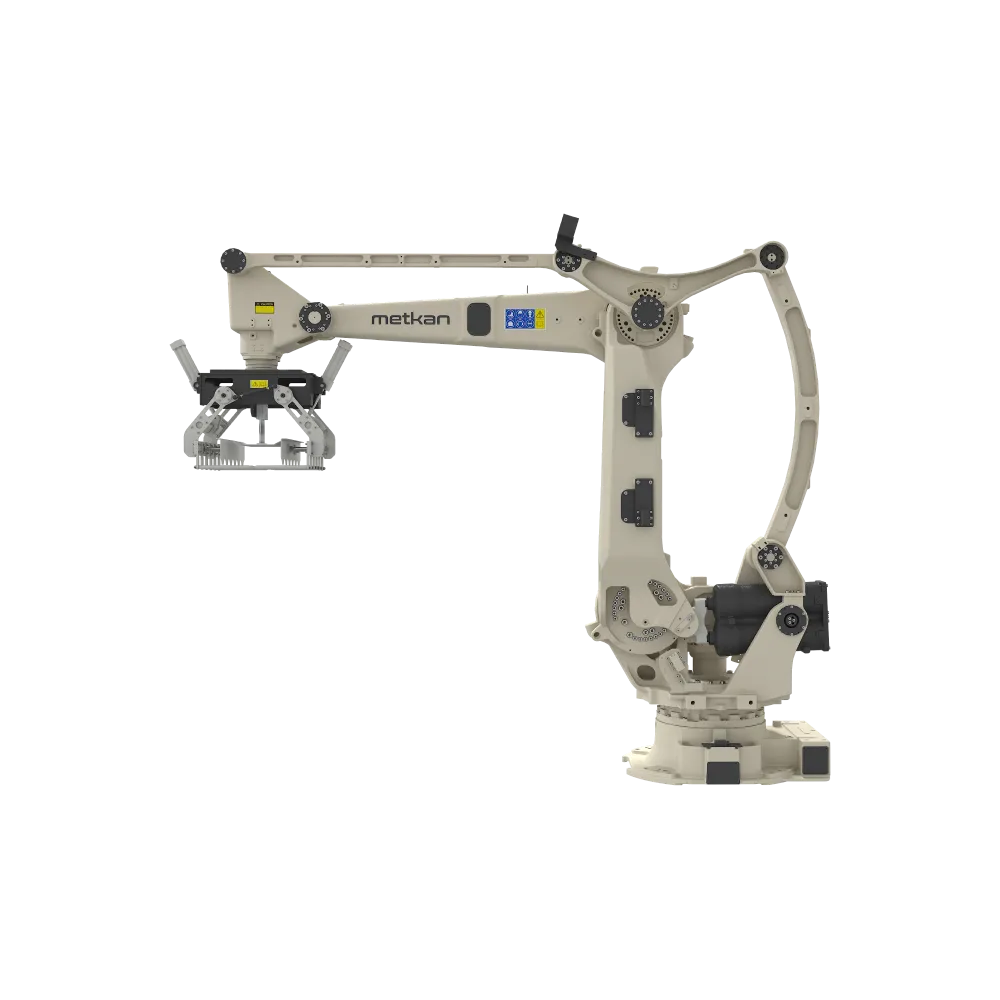
Çiftli tutucu bir çevrimde daha fazla torba taşıyabilir; fakat toplam yük, atalet, torba biçimi ve iki torbanın aynı anda kararlı kavranması hareket profilini sınırlar. Palet deseni her konumda çiftli bırakmaya izin vermiyorsa bazı çevrimler yine tekli yapılabilir. Daha büyük tutucu, robot erişimini ve çarpışmasız yolu da etkiler. Bilimsel çalışmalar, paletleme veriminin yalnız hareket hızına değil görev sıralamasına ve bekleme sürelerine de bağlı olduğunu gösterir. Bu nedenle seçim, en kısa simülasyon çevrimi yerine gerçek torba, gerçek dizilim ve hat yerleşimiyle doğrulanmış sürdürülebilir çevrime dayanmalıdır.
Teklif ve saha doğrulaması için hangi veriler gerekir?
Robot paletleme seçimi için torba veya kutu ölçüsü, ağırlığı, yüzey yapısı, dolum hattının nominal ve kısa süreli en yüksek hızı, palet ölçüsü, palet başına adet, kat deseni ve hedef palet yüksekliği birlikte paylaşılmalıdır. Giriş konveyörü, torba yönü, mevcut alan, boş ve dolu palet akışı ile vardiya düzeni de çevrim hesabını değiştirir. Devreye almada en az üç tam paletin çevrimleri, palet değişim süresi, birikim seviyesi ve dolum hattının bekleme sayısı kaydedilmelidir. ISO 10218-2, endüstriyel robot uygulamasını entegre hücre olarak ele alır; güvenlik tasarımı ve doğrulaması yetkili risk değerlendirmesi içinde ayrıca yürütülmelidir.
Kaynaklar ve hesap notu
Hesap yalnız yöntem ve değişkenlerin etkisini gösterir. Gerçek paket, tutucu, hareket yolu, palet besleme, konveyör ve kontrol mantığı doğrulanmadan kapasite veya performans garantisi olarak kullanılamaz.
- Metkan — Robot Paletleme teknik ürün sayfası
- ISO 9283:1998 — Endüstriyel robotlarda performans kriterleri ve deney yöntemleri
- ISO 10218-2:2025 — Endüstriyel robot uygulamaları ve hücreleri için güvenlik gerekleri
- Wozniak ve diğerleri — Robotik paletleme görevinde çevrim ve bekleme sürelerinin çizelgelenmesi
- Otomatik paletlemede robot yörünge planlaması üzerine kapsamlı inceleme