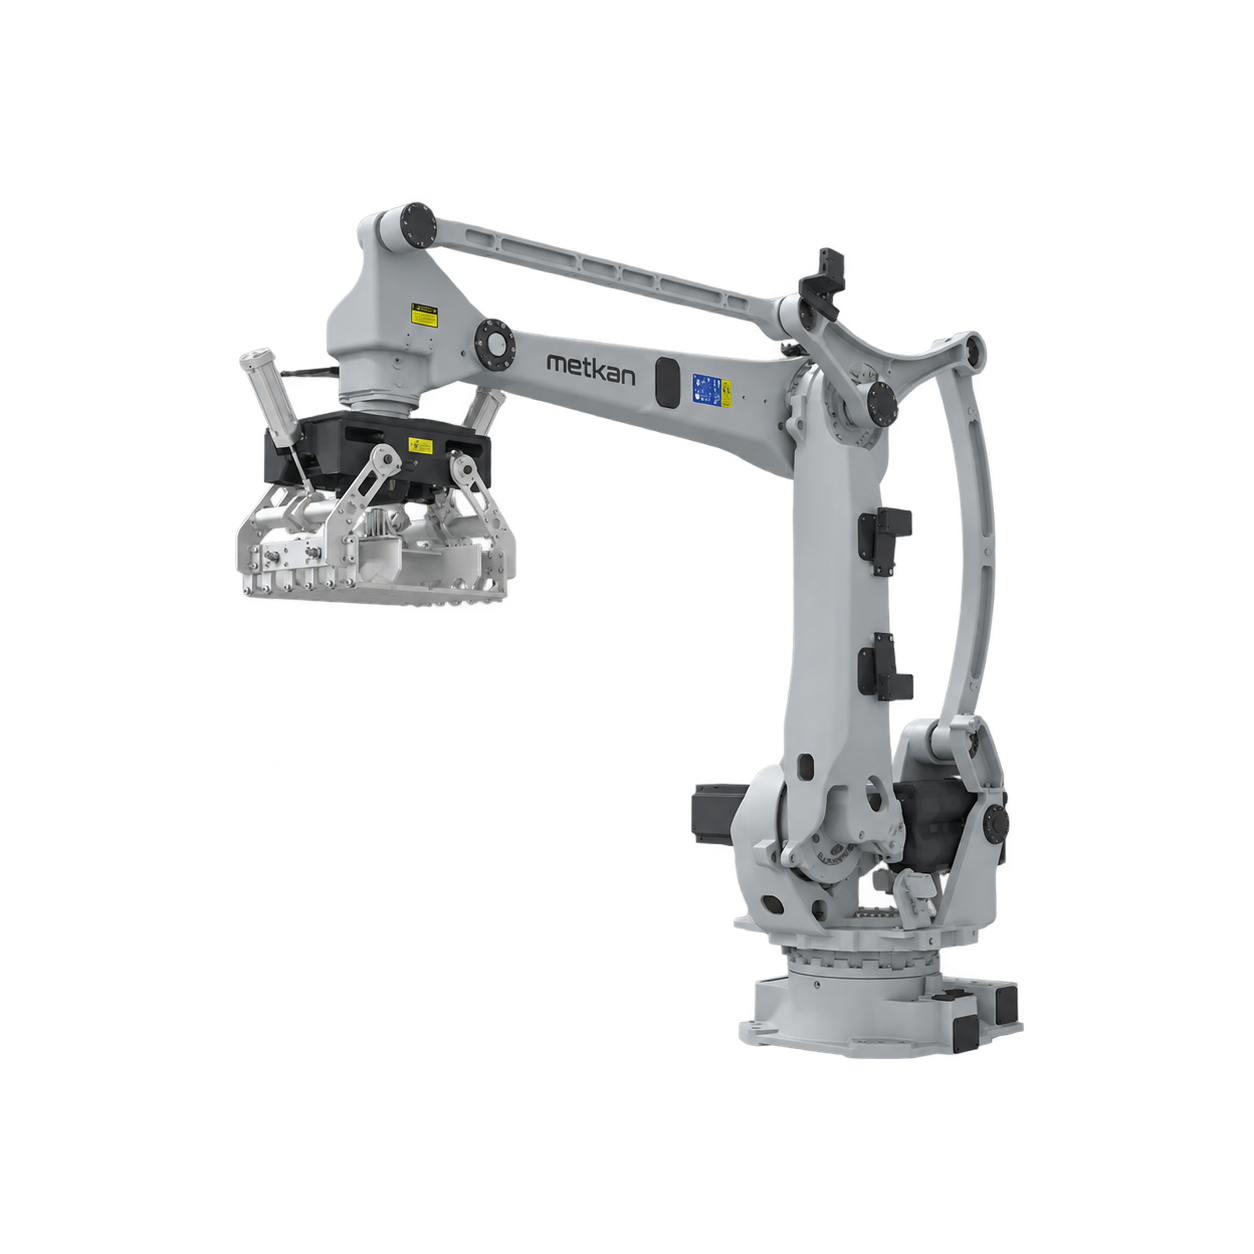
Die Leistung einer Roboterpalettierung allein aus der Kataloggeschwindigkeit des Roboterarms abzuleiten, führt in die Irre. Paketstrom der Abfülllinie, Anzahl der gleichzeitig gegriffenen Säcke, Aufnahme- und Ablageweg, Lagenbild und Palettenwechsel müssen gemeinsam betrachtet werden. Ausgangspunkt ist die Zeit, die die Linie dem Roboter lässt, und deren Vergleich mit dem realen Zellentakt. Dieser Leitfaden überführt Säcke pro Minute in eine zulässige Taktzeit und prüft die mittlere Leistung an einem einfachen Beispiel.
Linientakt und Roboterzyklus unterscheiden
Erzeugt die Abfülllinie R Säcke pro Minute, beträgt der verfügbare Linientakt je Sack t = 60 / R Sekunden. Bei 12 Säcken pro Minute kommt alle 5 Sekunden ein neuer Sack. Bei Einzelgriff darf der nachhaltige Zellentakt daher 5 Sekunden nicht überschreiten. Nimmt der Greifer pro Zyklus k Säcke auf, ergibt sich die theoretische Roboterleistung zu C = 3600 × k / tc; tc umfasst Aufnahme, Bewegung und Ablage. Ein Doppelgriff mit acht Sekunden Zyklus liefert theoretisch 3600 × 2 / 8 = 900 Säcke pro Stunde. Palettenwechsel, Kurzstopps und Lücken in der Zuführung sind darin noch nicht enthalten.
Palettenwechsel in die mittlere Leistung einrechnen
Passen N Säcke auf eine Palette, werden je Zyklus k Säcke gegriffen und dauert der Palettenwechsel tp Sekunden, beträgt die Gesamtzeit T = (N / k) × tc + tp. Im Beispiel werden 50 Säcke je Palette, Doppelgriff, 8 Sekunden Zyklus und 40 Sekunden Palettenwechsel angenommen. Für 25 Zyklen arbeitet der Roboter 200 Sekunden; mit Wechsel sind 50 Säcke nach 240 Sekunden fertig. Die mittlere Leistung beträgt 50 / 240 × 3600 = 750 Säcke pro Stunde. Benötigt die Abfülllinie 12 Säcke pro Minute beziehungsweise 720 pro Stunde, bleiben nur 30 Säcke pro Stunde Differenz. Rund 4 Prozent sind keine belastbare Reserve für reale Stopps; das Beispiel zeigt nur die Methode.
Die Bestandteile der Zykluszeit messen
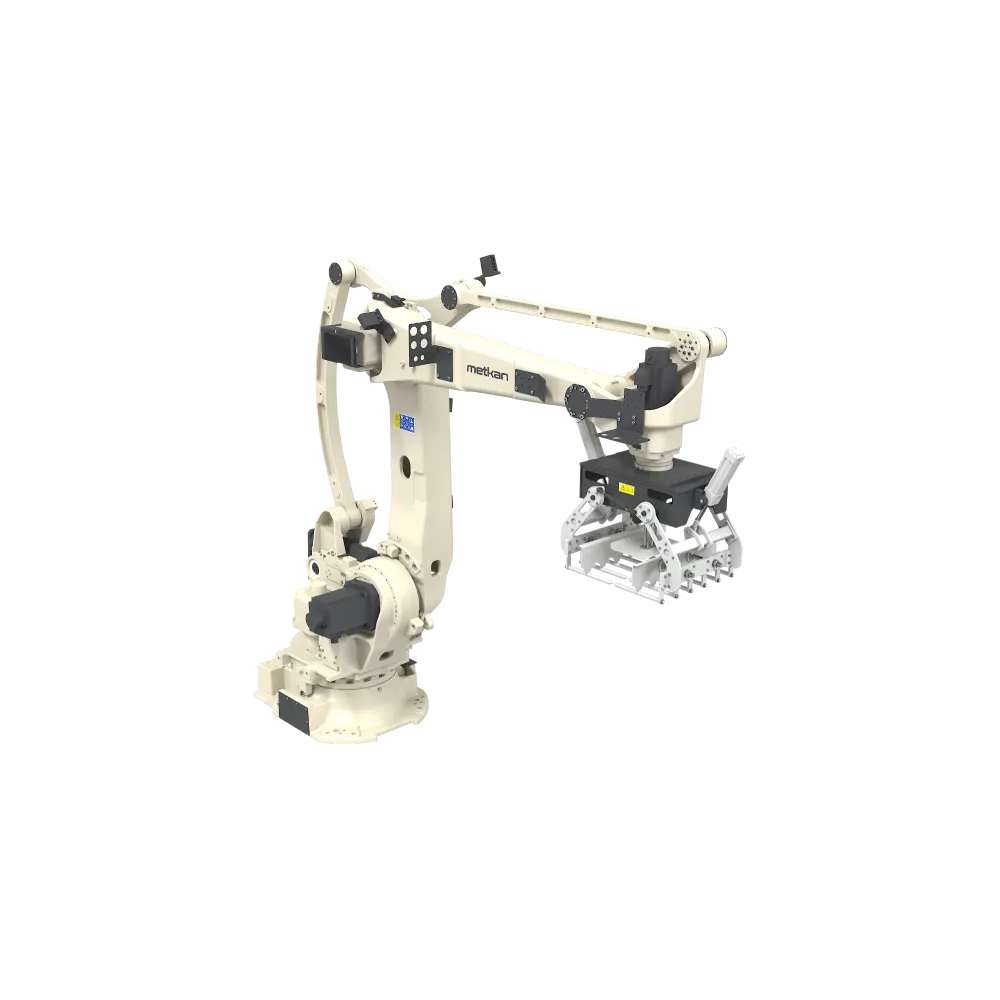
tc ist nicht nur die Bewegungszeit des Roboters. Ankunft des Sacks an der Aufnahmeposition, Positionsbestätigung, Schließen des Greifers, Anheben, Fahrt zur Palette, gegebenenfalls Drehen, kontrolliertes Ablegen und Rückweg gehören zum Zyklus. Beim Lagenwechsel ändern sich Zielhöhe und Weg; obere Lagen können andere Zeiten als untere haben. ISO 9283 beschreibt Robotereigenschaften unter festgelegten Prüfbedingungen; die reale Zellenleistung entsteht aus Roboter, Greifer, Förderer, Palettenzufuhr und Steuerungslogik. Messen Sie daher alle Zyklen einer vollständigen Palette und dokumentieren Sie neben dem Median auch die langsamste Wiederholung.
Ein Puffer gleicht kurzfristige Abweichungen aus
Läuft die Abfülllinie während des Palettenwechsels weiter, benötigen die Säcke einen sicheren Puffer. Der theoretische Bedarf in Säcken ist B = R × tp / 60. Bei 12 Säcken pro Minute und 40 Sekunden Wechsel ergibt sich B = 12 × 40 / 60 = 8 Säcke. Das ist nur eine Zeitrechnung; reale Förderlänge, Sackabstand, Ausrichteinrichtungen und Wiederanlaufleistung sind zusätzlich zu prüfen. Ist der Puffer zu klein, wartet die Abfüllmaschine, obwohl die mittlere Roboterleistung ausreichend erscheint. Ein langer Förderer behebt umgekehrt keine zu geringe Roboterleistung, sondern verzögert nur den Überlauf.
Einzel- oder Doppelgreifer nicht nur nach Geschwindigkeit wählen
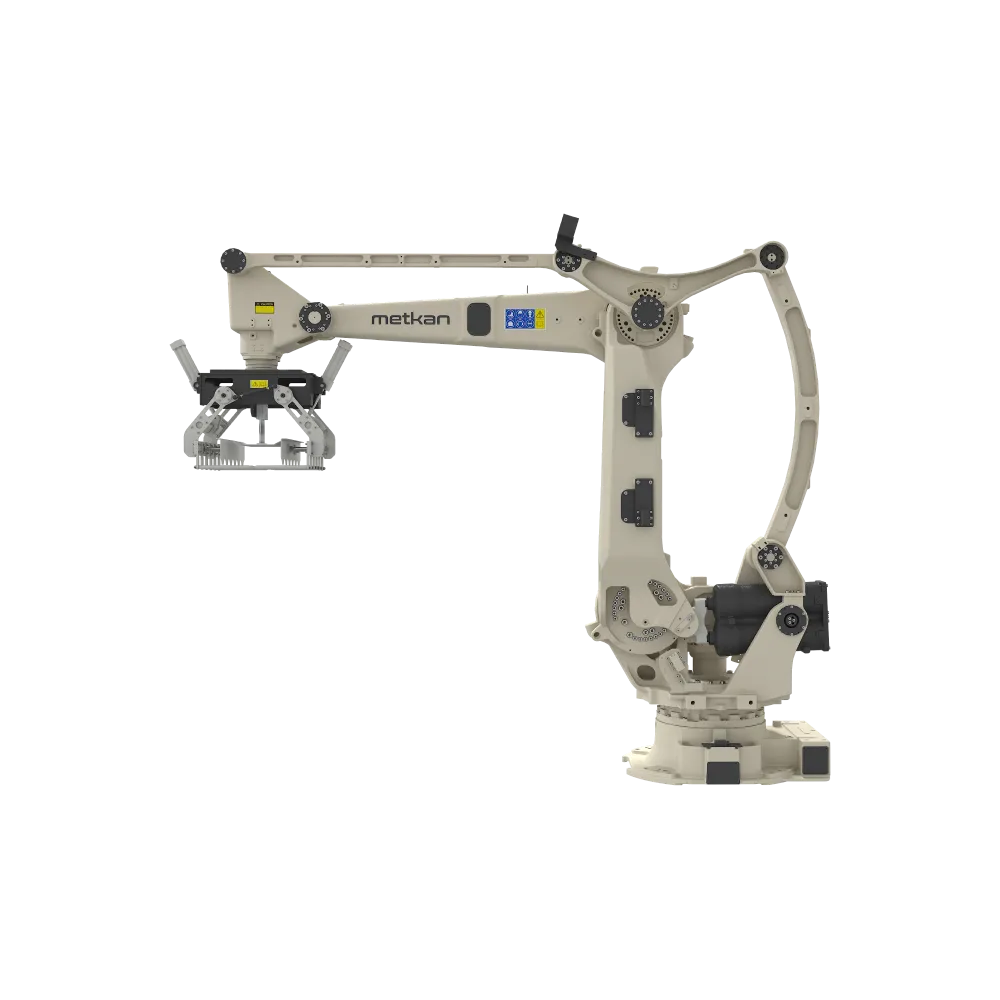
Ein Doppelgreifer kann mehr Säcke je Zyklus bewegen, doch Gesamtlast, Trägheit, Sackform und stabiler gleichzeitiger Griff begrenzen das Bewegungsprofil. Erlaubt das Lagenbild nicht an jeder Position eine Doppelablage, bleiben einzelne Zyklen einfach. Ein größerer Greifer beeinflusst zudem Reichweite und kollisionsfreien Weg. Untersuchungen zur Palettierung zeigen, dass die Leistung nicht nur von der Bewegungsgeschwindigkeit, sondern auch von Aufgabenfolge und Wartezeiten abhängt. Entscheidend ist deshalb ein mit realem Sack, Lagenbild und Layout bestätigter Dauertakt, nicht der kürzeste Simulationszyklus.
Welche Daten werden für Angebot und Prüfung benötigt?
Für die Auswahl sind Sack- oder Kartonmaße, Gewicht, Oberfläche, Nenn- und kurzfristige Spitzenleistung der Abfülllinie, Palettenmaß, Stückzahl je Palette, Lagenbild und Zielhöhe gemeinsam anzugeben. Zuführförderer, Orientierung, verfügbarer Raum, Leer- und Vollpalettenfluss sowie Schichtmodell verändern ebenfalls die Berechnung. Bei der Inbetriebnahme sollten die Zyklen von mindestens drei vollständigen Paletten, Wechselzeit, Pufferstand und Warteanzahl der Abfülllinie erfasst werden. ISO 10218-2 betrachtet die Anwendung als integrierte Roboterzelle; Sicherheitsauslegung und Validierung sind getrennt in einer autorisierten Risikobeurteilung durchzuführen.
Quellen und Berechnungshinweis
Die Rechnung zeigt nur Methode und Einflussgrößen. Ohne Prüfung von Packstück, Greifer, Bewegungsweg, Palettenzufuhr, Förderer und Steuerungslogik ist sie keine Leistungs- oder Kapazitätszusage.
- Metkan — Technische Produktseite Roboterpalettierung
- ISO 9283:1998 — Leistungskriterien und Prüfverfahren für Industrieroboter
- ISO 10218-2:2025 — Sicherheitsanforderungen an Industrieroboter-Anwendungen und -Zellen
- Wozniak et al. — Planung von Zyklus- und Wartezeiten bei der Roboterpalettierung
- Umfassende Übersicht zur Bahnplanung bei automatisierter Palettierung