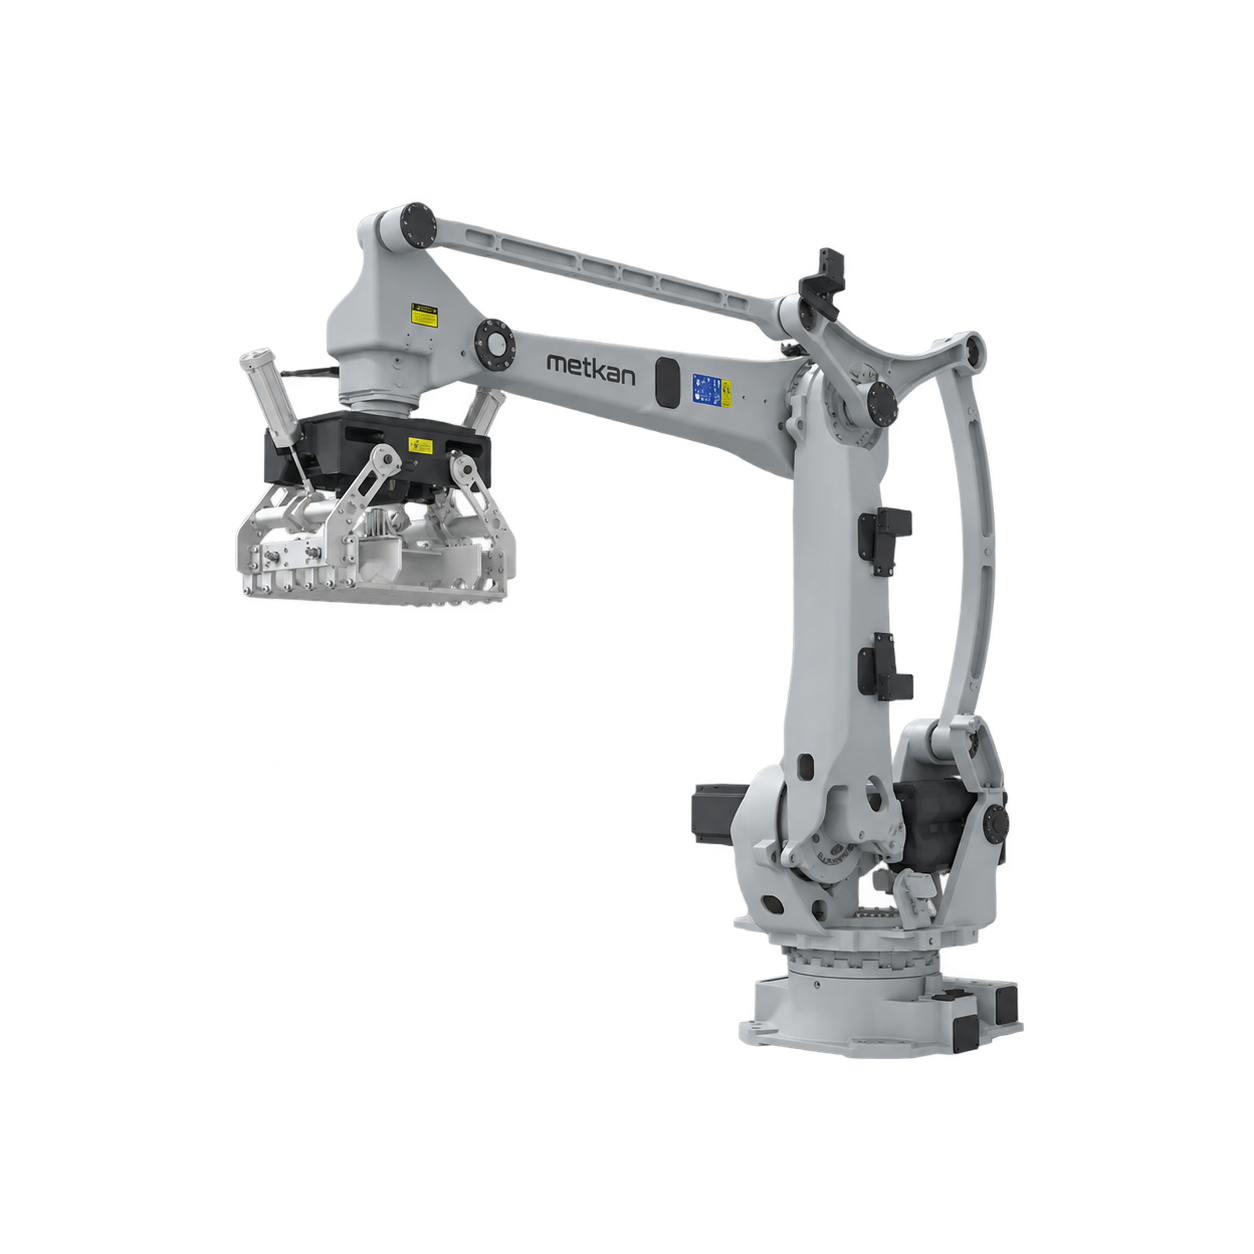
Déduire la capacité de palettisation de la seule vitesse catalogue du bras robotisé est trompeur. Le débit de la ligne d’ensachage, le nombre de sacs pris simultanément, le trajet de prise-dépose, le plan de couche et le changement de palette doivent être étudiés ensemble. Il faut d’abord calculer le temps accordé par la ligne au robot, puis le comparer au cycle réel de la cellule. Ce guide convertit un objectif en sacs par minute en temps de cycle et vérifie la capacité moyenne par un exemple simple.
Distinguer cadence de ligne et cycle du robot
Si la ligne d’ensachage produit R sacs par minute, la cadence disponible par sac est t = 60 / R secondes. À 12 sacs par minute, un nouveau sac arrive toutes les 5 secondes. Avec une prise simple, le cycle durable de la cellule ne doit donc pas dépasser 5 secondes. Si le préhenseur prend k sacs par cycle, la capacité théorique est C = 3600 × k / tc, tc étant le cycle complet de prise, déplacement et dépose. Une double prise en huit secondes donne théoriquement 3600 × 2 / 8 = 900 sacs par heure. Ce chiffre n’intègre pas encore le changement de palette, les micro-arrêts ni les trous d’alimentation.
Intégrer le changement de palette à la capacité moyenne
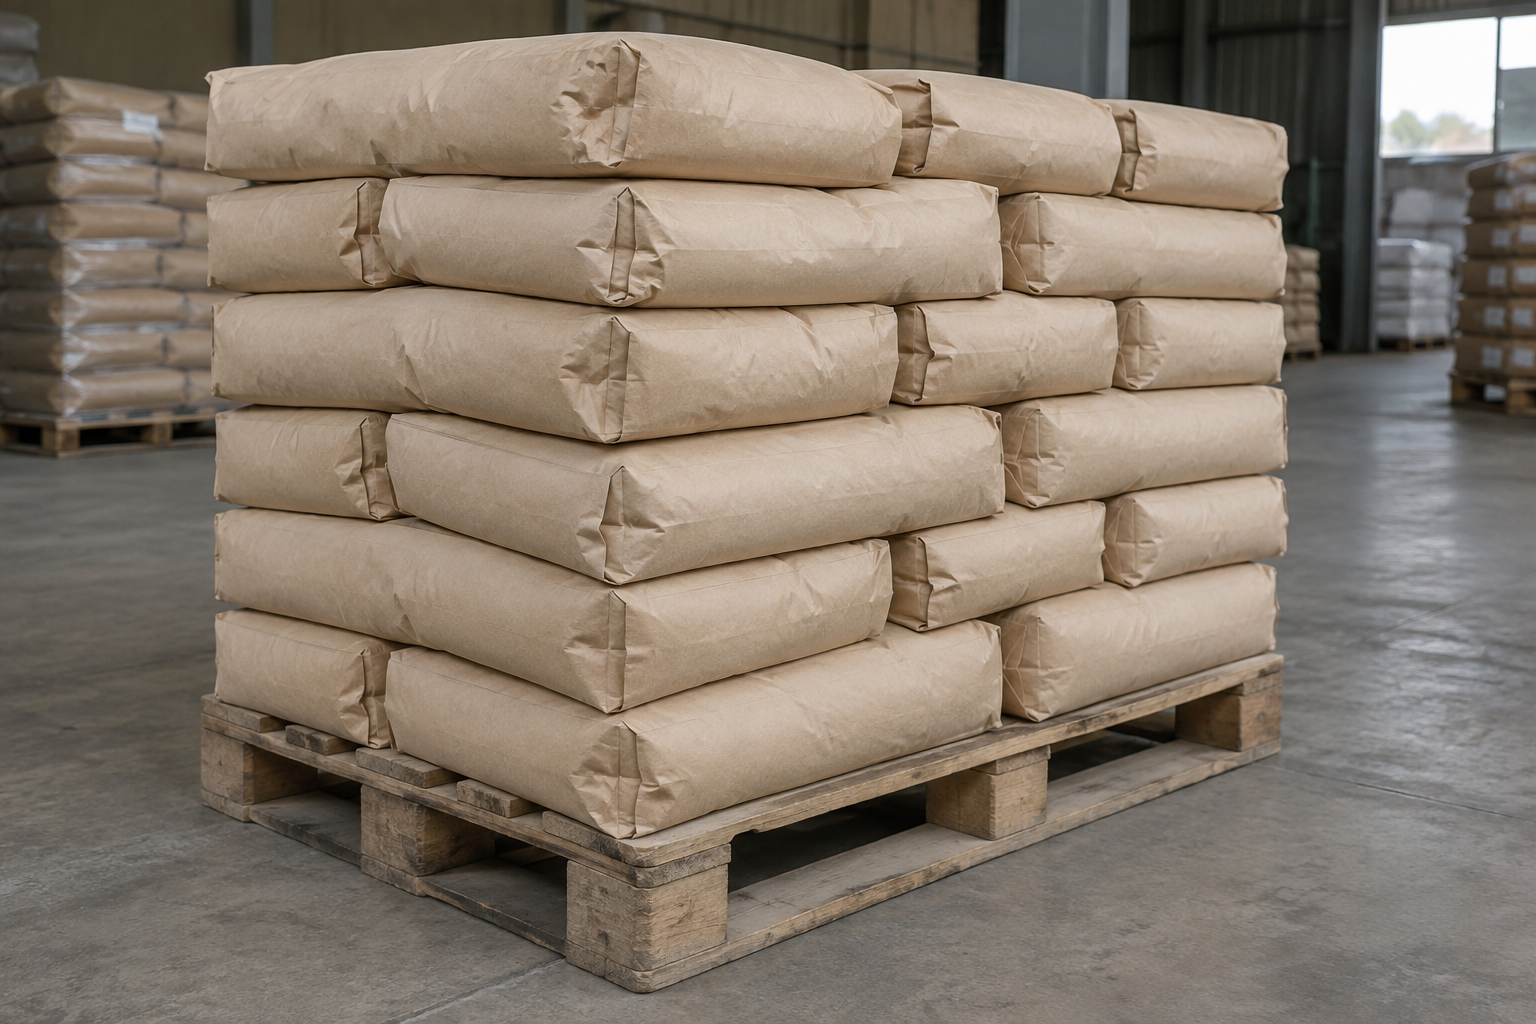
Si une palette contient N sacs, que chaque cycle en prend k et que le changement dure tp secondes, le temps total est T = (N / k) × tc + tp. Dans l’exemple, on retient 50 sacs par palette, une double prise, un cycle de 8 secondes et un changement de 40 secondes. Le robot travaille 200 secondes pendant 25 cycles ; avec le changement, 50 sacs sont terminés en 240 secondes. La capacité moyenne vaut 50 / 240 × 3600 = 750 sacs par heure. Si la ligne exige 12 sacs par minute, soit 720 par heure, l’écart n’est que de 30 sacs par heure. Environ 4 pour cent ne constituent pas une marge fiable face aux arrêts réels ; l’exemple illustre uniquement la méthode.
Mesurer les étapes qui composent le cycle
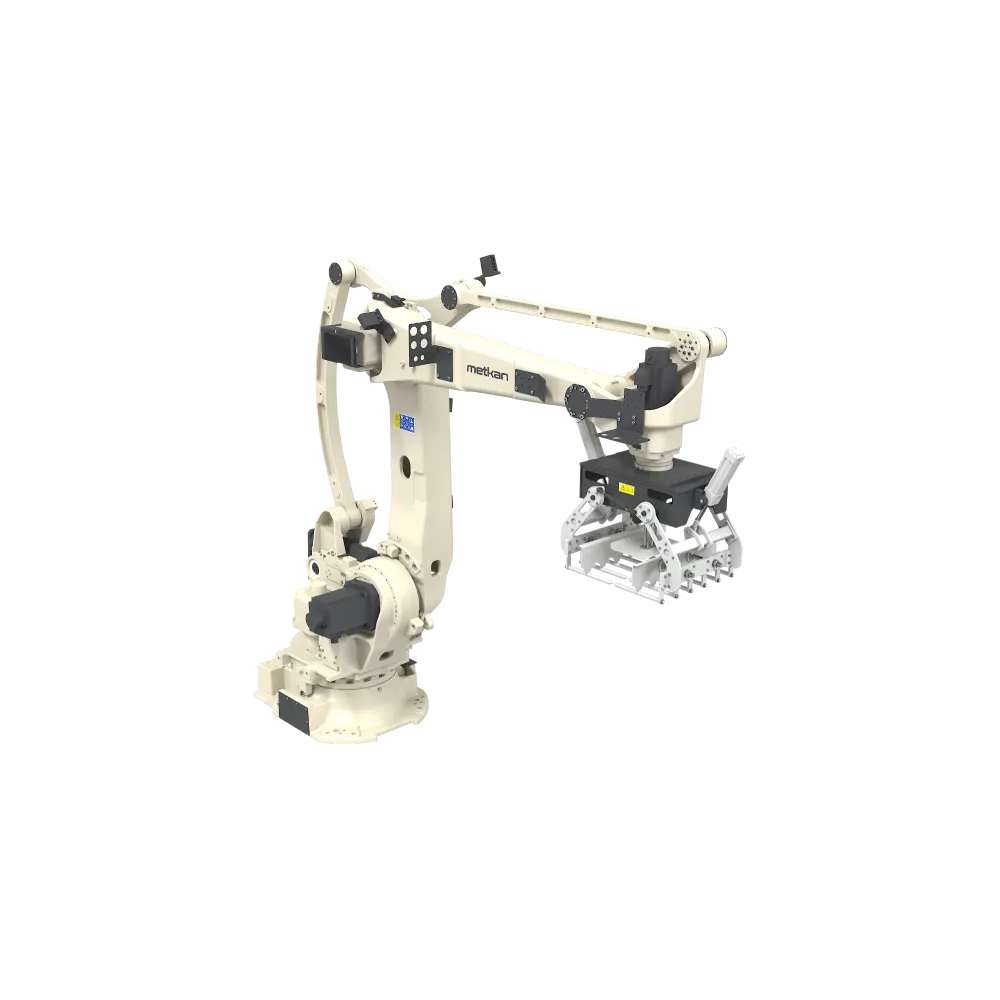
tc ne correspond pas au seul mouvement du robot. L’arrivée du sac au point de prise, la confirmation de position, la fermeture du préhenseur, le levage, le déplacement vers la palette, l’éventuelle rotation, la dépose contrôlée et le retour font partie du cycle. Au changement de couche, hauteur et trajectoire évoluent ; les couches hautes peuvent différer des basses. L’ISO 9283 traite les performances du robot dans des conditions d’essai définies ; la capacité réelle résulte du robot, du préhenseur, du convoyeur, de l’alimentation en palettes et de la commande. Chronométrez donc tous les cycles d’une palette complète et notez le plus lent en plus de la médiane.
L’accumulation gère les écarts de courte durée
Si la ligne d’ensachage continue pendant le changement de palette, les sacs produits exigent une zone d’accumulation sûre. Le besoin théorique en sacs est B = R × tp / 60. Avec 12 sacs par minute et 40 secondes de changement, B = 12 × 40 / 60 = 8 sacs. Ce résultat ne tient compte que du temps ; longueur physique du convoyeur, espacement, équipements de mise en forme et vitesse de restitution doivent aussi être vérifiés. Un tampon trop court oblige l’ensacheuse à attendre même si la moyenne horaire du robot semble suffisante. Un long convoyeur ne corrige pas une capacité robot insuffisante ; il ne fait que retarder le débordement.
Ne pas choisir la prise simple ou double sur la seule vitesse
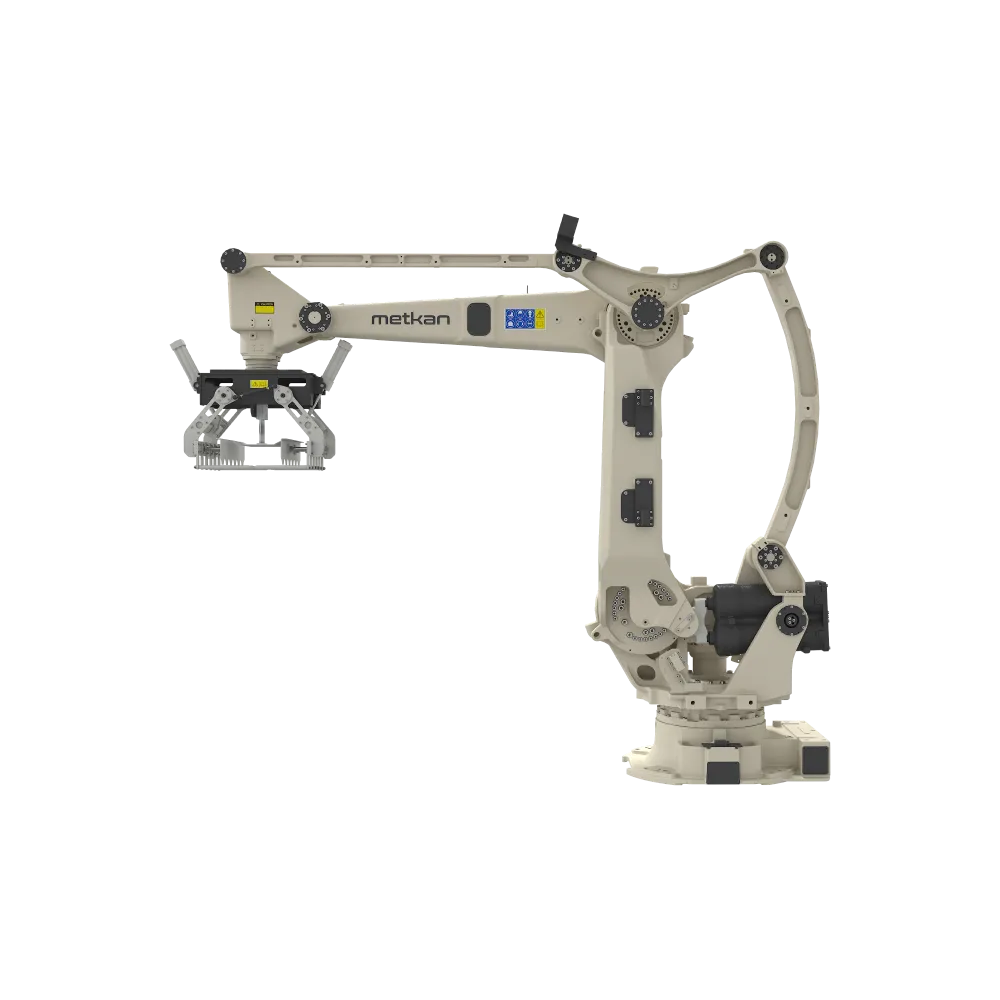
Un préhenseur double peut déplacer davantage de sacs par cycle, mais charge totale, inertie, forme des sacs et stabilité de la prise simultanée limitent le profil de mouvement. Si le plan de palette n’autorise pas une double dépose partout, certains cycles restent simples. Un préhenseur plus grand modifie aussi la portée et la trajectoire sans collision. Les recherches sur la palettisation montrent que la performance dépend non seulement de la vitesse de mouvement, mais aussi de l’ordre des tâches et des attentes. Le choix doit donc reposer sur un cycle durable validé avec le sac, le plan et l’implantation réels, et non sur le cycle simulé le plus court.
Quelles données faut-il pour l’offre et la vérification sur site ?
Pour choisir le palettiseur, communiquez dimensions, masse et surface du sac ou carton, cadence nominale et pointe brève de la ligne, dimensions de palette, quantité par palette, plan de couche et hauteur visée. Convoyeur d’entrée, orientation, espace disponible, flux des palettes vides et pleines et organisation des équipes modifient aussi le calcul. Lors de la mise en service, relevez les cycles d’au moins trois palettes complètes, le temps de changement, le niveau d’accumulation et les attentes de l’ensacheuse. L’ISO 10218-2 considère l’application comme une cellule intégrée ; conception et validation de sécurité doivent être traitées séparément dans une évaluation des risques autorisée.
Sources et note de calcul
Le calcul illustre uniquement la méthode et l’effet des variables. Il ne constitue pas une garantie de capacité ou de performance sans validation du colis, du préhenseur, de la trajectoire, de l’alimentation en palettes, du convoyeur et de la commande.
- Metkan — Page produit technique de palettisation robotisée
- ISO 9283:1998 — Critères de performance et méthodes d’essai des robots industriels
- ISO 10218-2:2025 — Exigences de sécurité pour applications et cellules robotisées industrielles
- Wozniak et al. — Ordonnancement des cycles et attentes en palettisation robotisée
- Revue générale de la planification de trajectoire en palettisation automatisée